Sabit kanat FPV: OSD'yi okumaktan inişe kadar
FPV simülatörlerinin çoğu quadcopter için yapılmış. Bu, kanatlılar için: üç OSD düzeni, bozulan görüntü, sinyal menzili, failsafe çalışmaları ve seni gözlükle inişe götüren sekiz ders.
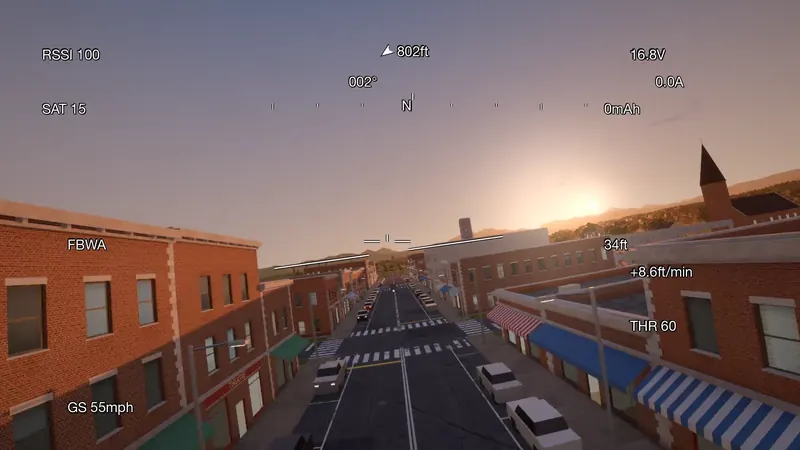
- 3 OSD düzeni
- Sade, ArduPilot tarzı ve INAV tarzı
- 8 FPV dersi
- OSD okumaktan FPV ile inişe
- Analog ve dijital
- Karlanma ve yırtılma ya da bloklar ve donma
- Failsafe
- ArduPilot'ta eve dönüş, INAV tarzı kurulumda RTH
Üç OSD düzeni
RSSI (sinyal gücü) ve bağlantı kalitesi, uydu sayısı, voltaj, akım ve harcanan mAh, irtifa, tırmanma hızı, yer hızı, eve dönüş oku ve mesafesi, uçuş modu ve mesajlar.
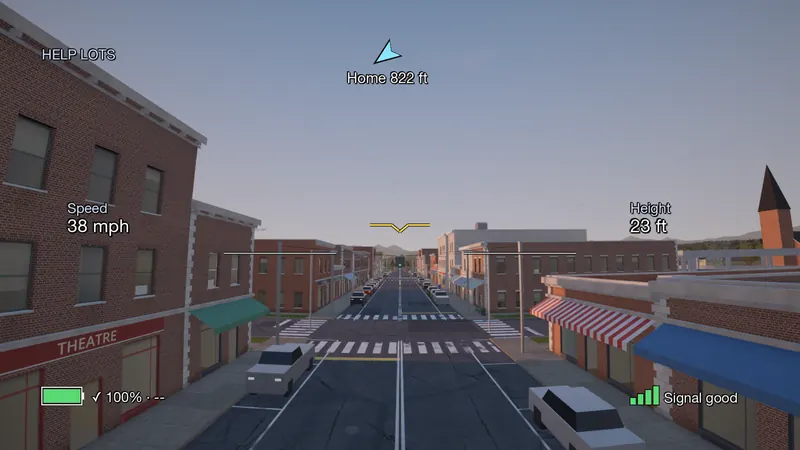
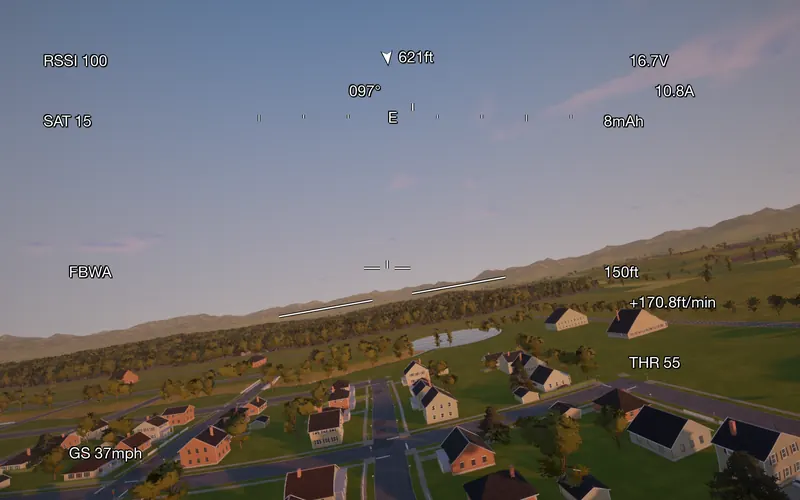
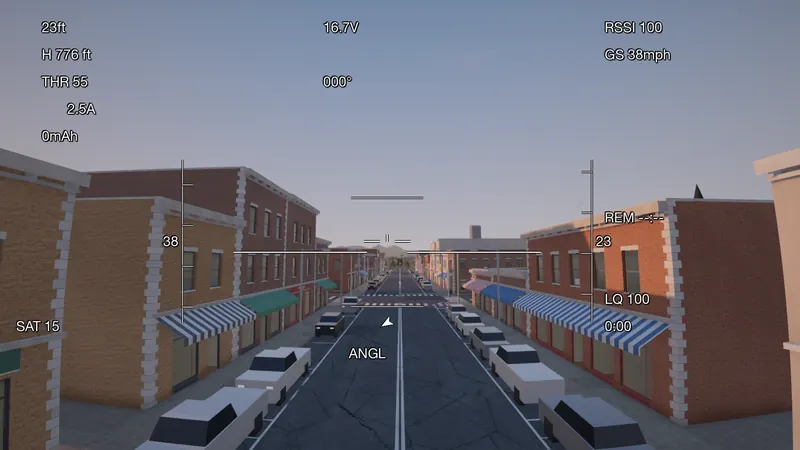
$49.99 bir kere, her şey dahil · Yakında satıştaGereksinimler
OSD'den inişe sekiz ders
Sinyalin düşmesi, tepenin arkasında kalmak, failsafe: bunlarla havada değil, önce simülatörde karşılaş.
OSD'yi oku, eve dön
Alçak geçiş ve kapılar
Ambarın içinden
Rüzgâra karşı pil payı
Sinyal sınırını tanı
Tepenin arkasında sinyal
Failsafe provası
FPV ile iniş
Sonra failsafe'i ve eve dönüşü (RTL) gerçek yazılımla dene. Mac'inde ArduPilot
$49.99 bir kere, her şey dahil · Yakında satıştaGereksinimler
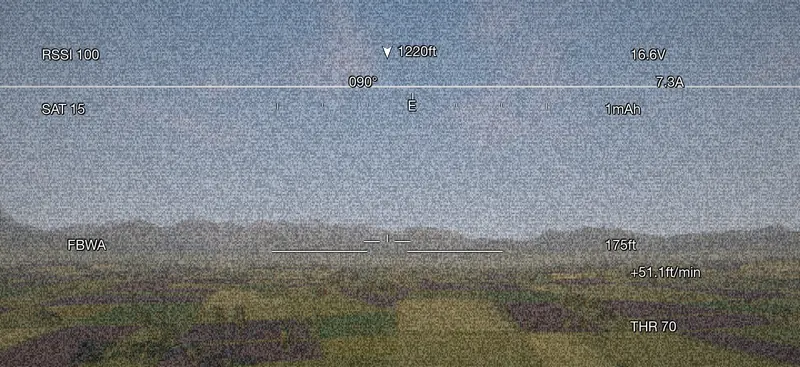
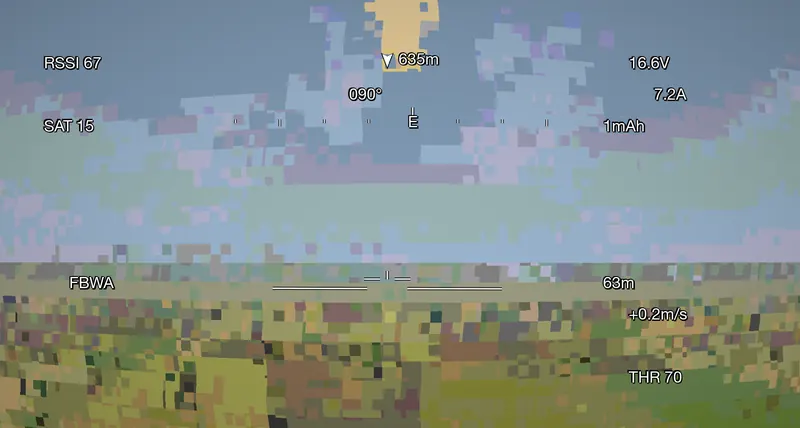
Görüntü, gerçek FPV gibi bozulur
Sinyal zayıfladıkça analog görüntü karlanır ve yırtılır. Dijitalde ise görüntü bloklara bölünür ve donar. İkisinde de belirleyici olan mesafe, antenin açısı ve seninle uçak arasında ne olduğu.
Bağlantı kaybı ve failsafe
Kumanda bağlantısı kopsun, failsafe'in uçağı devralışını izle: ArduPilot'ta eve dönüş, INAV tarzı kurulumda RTH. O birkaç saniyede ne yapacağını çalış.
Alçak uçuş ve uzun menzil sahaları
Küçük bir kasabanın içinden, nehir boyunca alçaktan uç, köprünün altından geç ya da açık tarlaların üzerinde uzağa git.
$49.99 bir kere, her şey dahil · Yakında satıştaGereksinimler
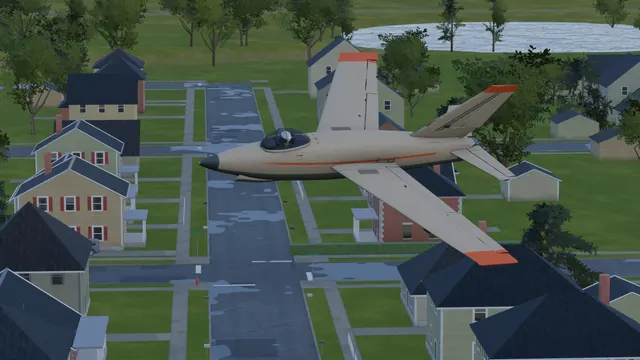
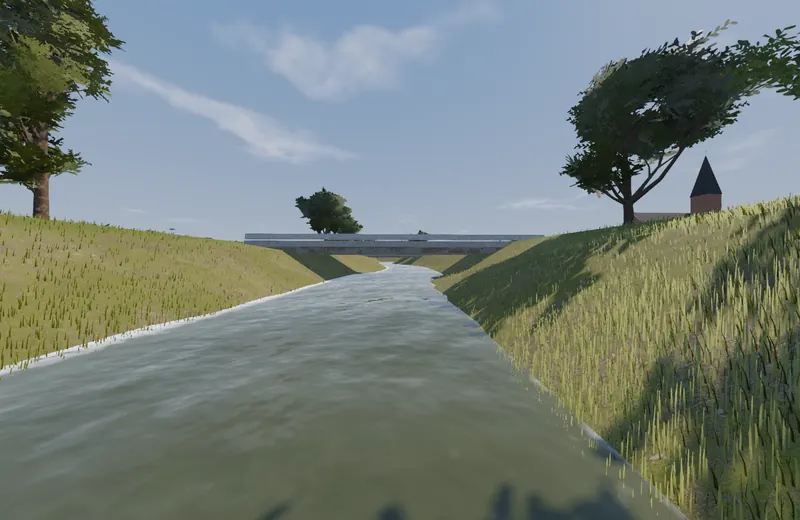
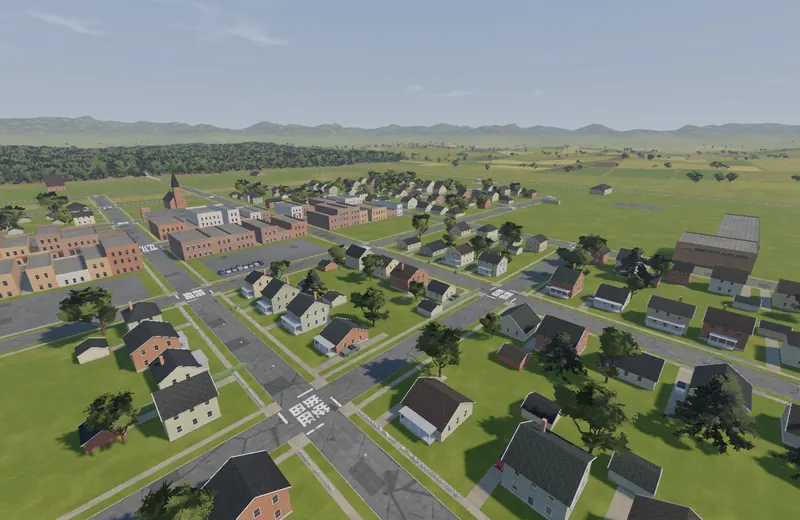
Kasabanın içinden, nehrin üstünden
Ana uçuş alanındaki kasaba, nehir ve köprü, ötede açık tarlalar.
Bilmen gerekenler
- INAV tarzı OSD, INAV'ın ekranını örnek alan bir düzen. INAV'ın kendisi içinde yok: arkada uçağı ArduPilot ya da Fly Before'un kendi uçuş yardımı yönetir.
- Bu sayfadaki zayıf sinyal karelerini, bağlantı modelinin ne yaptığını göstermek için bilerek bozduk. Normal görüntü böyle değil.
- Kasaba karelerini önceden çizilmiş bir kamera rotası boyunca aldık.