Sabit kanat FPV'den önce çalışılacaklar
Üç şeyi çalış: OSD'yi tek bakışta okumayı, videonun tamamen kesilmeden önce nasıl bozulduğunu görmeyi ve kumanda bağlantısı koptuğunda failsafe'in tam olarak ne yaptığını bilmeyi. Sabit kanat FPV uçuşları genelde çubuk becerisinden değil, bu üç anda ters gider. Gerçekçi bir OSD'si ve link modeli olan simülatör, bunlarla ilk kez karşılaşmak için en ucuz yer.
Fly Before, gerçek ArduPilot'u tek tıkla çalıştıran Mac RC uçuş simülatörü. Kumandanı tak, sahaya gitmeden önce her adımı Mac'inde çalış. Fly Before neler yapıyor?
Fly Before'da: sabit kanat FPV içinde hazır geliyor: ArduPilot tarzı, INAV tarzı ve basit OSD düzenleri, analog ve dijital video bozulması, menzil, failsafe ve sekiz FPV dersi var. Bu rehber ise hangi simülatörü kullanırsan kullan neyi çalışmaya değeceğini anlatıyor.
1. OSD'yi düşünmeden oku
ArduPilot'un ekran üstü göstergesi (OSD) varsayılan olarak şunları gösterir: RSSI, pil voltajı, çekilen akım ve harcanan mAh, uydu sayısı, uçuş modu, mesajlar, irtifa, yer hızı, yapay ufuk, bir de eve giden ok ve mesafe. Birkaç gösterge uyarı eşiğini geçince yanıp söner. Varsayılan eşikleri bil, daha iyisi kendi eşiklerini ayarla:
| Parametre | Varsayılan | Neyi yanıp söndürür |
|---|---|---|
OSD_W_RSSI | %30 | Bu değerin altındaki RSSI |
OSD_W_LQ | %50 | Bu değerin altındaki link kalitesi |
OSD_W_NSAT | 9 | Bu değerin altındaki uydu sayısı |
OSD_W_BATVOLT | 10,0 V | Pilin toplam voltajı (hücre başına değil) |
OSD_W_AVGCELLV | 3,6 V | Açıksa hücre başına ortalama voltaj |
Varsayılan pil uyarısı toplam voltaja göre çalışır. 10,0 V, 3S pile göre ayarlıdır; 4S ya da 6S pile uymaz. Kendi pilin için kontrol et.
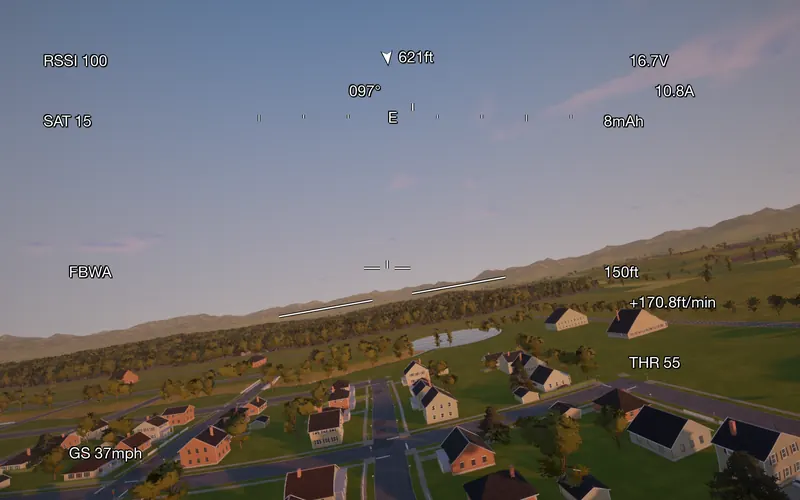
2. Videonun nasıl bozulduğunu bil
| Analog 5.8 GHz | Dijital sistemler | |
|---|---|---|
| Sinyal zayıflarken | Yavaş yavaş bozulur: önce kar, sonra renk gider, sonra görüntü yana yırtılıp kayar | Sınıra yaklaşana kadar temiz kalır |
| Sınıra yakınken | Neredeyse hep kar; görüntü zor kullanılır | Kare kare bloklara ayrılır, sonra donar |
| Aldığın uyarı | Bol: kar görünce geri dön | Az: görüntüye değil, link ve video göstergelerine bakıp geri dön |
| Ani parlamalar | Yansımaların çok yollu girişimi; yatışta gövdenin gölgelediği anten | Aynı durumlarda kopma ve takılmalar |
İkisinde de sebepler aynı: mesafe, seninle uçak arasındaki yolu kapatan arazi ya da ağaçlar, virajda anteni gölgeleyen gövde veya pil, bir de uyumsuz anten polarizasyonu.
3. Failsafe'in tam olarak ne yaptığını bil
Alıcı
Alıcıyı sinyal kaybında no pulses verecek şekilde ayarla. ArduPilot belgeleri bu ayarı çok daha doğru buluyor: uçuş kontrol kartı kaybı görür ve kendi failsafe'ini çalıştırır. Son çubuk konumlarını koruyan alıcı ise kaybı saklar.
ArduPlane varsayılanları
| Parametre | Varsayılan | Anlamı |
|---|---|---|
RC_FS_TIMEOUT | 1,0 s | RC failsafe başlamadan önce sinyalsiz geçen süre |
| Kısa failsafe | yaklaşık 0,5 s sonra | FS_SHORT_ACTN 0: manuel ve stabilize modlarda CIRCLE; AUTO, GUIDED ve LOITER devam eder |
FS_LONG_TIMEOUT | 5 s | FS_LONG_ACTN 0: manuel ya da stabilize moddaysan RTL (eve dönüş); AUTO devam eder |
RTL_ALTITUDE | 100 m | Dönüş irtifası; güzergâhındaki en yüksek engelin üstüne ayarla |
INAV varsayılanları
INAV'ın varsayılan failsafe işlemi eve dönüş değil LAND (iniş). Varsayılan RTH irtifası da (nav_rth_altitude) 10 m. Uzun menzil uçuranlar genelde ikisini de değiştirir. Sahadan görüş hattının ötesine uçmadan önce kendi ayarlarını configurator'da kontrol et.
4. Link kalitesi ve ne zaman dönmeli
- Link kalitesi (LQ), alıcıya ulaşan kumanda paketlerinin yüzdesidir. Sınıra yaklaşana kadar yüksek kalır, sonra hızla düşer. Payının ne kadar olduğunu RSSI daha yumuşak bir şekilde gösterir.
- ExpressLRS için genel tavsiye, alıcının hassasiyet sınırının 5–10 dB üstünde payın varken geri dönmek; LQ %50'nin altına düştüğünde ise kesinlikle dönmek.
- Crossfire'ın yavaş modlarında TBS, geri dönüş noktası olarak %70 LQ öneriyor.
- Pili eve dönüş yoluna göre, rüzgâra karşı hesapla. Rüzgâra karşı uç ki dönerken rüzgâr arkandan essin.
Bir çalışma seansı
- Kısa bir gidiş-dönüş uç ve OSD değerlerini yüksek sesle söyle: mod, yükseklik, mesafe, voltaj, LQ.
- Video bozulmaya başlayana kadar bir tepenin arkasına ya da ağaçların üstünden alçaktan uç. Mesafeyi not al ve geri dön.
- Stabilize modda kumanda bağlantısını kes ve kısa ile uzun failsafe'e kadar geçen saniyeleri say. RTL'nin tırmanışını izle.
- INAV tarzı ya da ArduPilot tarzı ayarlarınla, sıranın hiç sürprizi kalmayana kadar tekrarla.
Kurallar yine de geçerli. ABD'de FAA'nın hobi uçuşu kuralları, uçağı senin ya da yanındaki bir gözcünün gözle görebilmesini şart koşuyor; yalnızca gözlükten bakmak sayılmaz. Uçtuğun yerin kurallarına bak.
Sorular
Alıcım sinyali kaybedince ne yapmalı?
ArduPilot ve INAV için genel öneri "no pulses": alıcı sinyal göndermeyi tamamen keser. Uçuş kontrol kartı kaybı fark eder ve kendi failsafe'ini çalıştırır. Alıcıyı son konumu koruyacak şekilde ayarlarsan kayıp kartın gözünden saklanır.
Uzun menzilli uçuşta ne zaman geri dönmeliyim?
Genel tavsiye şöyle: link kalitesi ExpressLRS'te yaklaşık %50'nin, Crossfire'ın yavaş modlarında %70'in altına inince geri dön. Pilini de rüzgâra karşı eve dönüşe yetecek yedeği kalacak şekilde planla.
Fly Before: RC Flight Simulator, RC uçak ve VTOL uçurmak için yazılmış bir Mac uygulaması (Apple Silicon). Gerçek ArduPilot'u ücretsiz ArduPilot ek paketiyle tek tıkla çalıştırır. Bir kere ödenir; henüz satışta değil.
Kaynaklar
- ArduPilot OSD: OSD overview, AP_OSD.cpp, AP_OSD.h
- ArduPlane failsafe: Failsafe function, Parameters.cpp
- INAV: Failsafe.md, Settings.md
- ExpressLRS: Signal health; Oscar Liang: LQ and RSSI
- Analog video: PySDR, analog FPV, Oscar Liang, video transmitters; dijital: Oscar Liang, HDZero
- FAA: Recreational flyers
Değişiklik geçmişi
- : İlk yayın.