Donanım almadan QuadPlane öğrenmek
QuadPlane açık bir ArduPlane SITL'i ve VTOL'un fizik modelini çalıştır, sonra Q modlarını sırayla geç: askı, loiter, ileri uçuşa geçiş ve geri dönüş. Tek bir motor almadan parametre adlarını, mod anahtarını ve geçiş mantığını öğrenmiş olursun.
Fly Before, gerçek ArduPilot'u tek tıkla çalıştıran Mac RC uçuş simülatörü. Kumandanı tak, sahaya gitmeden önce her adımı Mac'inde çalış. Fly Before neler yapıyor?
QuadPlane, ArduPlane'in sabit kanatlı VTOL'lara verdiği destek. Bu uçaklar kalkışı ve inişi kaldırma motorlarıyla, seyri kanatla yapar. Kurulumu sıradan bir uçaktan daha karışık: ek motorlar, tilt servoları, ikinci bir mod takımı ve geçiş mantığı var. Hatalar da genelde yere yakınken çıkar. Simülatörde parametre listesiyle ve işlem sırasıyla önceden tanışırsın.
Beş maddede temel fikirler
Q_ENABLE = 1QuadPlane'i açar. Parametreleri yeniden çektiğinde yüzlerceQ_parametresi belirir; bizim SITL derlememizde toplam liste 1.356'dan 1.576'ya çıktı.- Gövde ve tilt. "Quad plane"de kaldırma motorları sabittir. Tilt-rotor'da ise bazı motorlar seyir için öne yatar. Tilt-rotor ayarı
Q_TILT_*parametreleriyle yapılır;Q_TILT_TYPEtilt'in sürekli, ikili (binary) ya da vektörlü olmasını seçer. - Q modları kaldırma motorlarıyla uçar: QSTABILIZE, QHOVER, QLOITER, QLAND, QRTL.
- Sabit kanat modları (FBWA, CRUISE, AUTO, RTL) kanatla uçar. Askıdayken bunlardan birine geçersen geçiş başlar.
- Geçiş, uçak asgari hava hızına ulaşınca ya da geçiş zamanlayıcısı (
Q_TRANSITION_MS) dolunca biter.
Q modlarına kısa bakış
| Mod | Neyi tutar | Ne için kullanılır |
|---|---|---|
| QSTABILIZE | Yalnızca duruşu; gazı sen yönetirsin | Elle askı çalışması |
| QHOVER | Duruşu ve irtifayı | İlk kalkışlar ve askıda durma |
| QLOITER | Duruşu, irtifayı ve konumu (GPS) | Eller serbest askı, sürüklenmeyi kontrol |
| QLAND | Dikey alçalışı ve inişi | Kaldırma motorlarıyla iniş |
| QRTL | Eve döner, sonra dikey iner | Kurtarma ve failsafe çalışması |
Çalışma sırası
- Parametre listesini oku. QGroundControl'ü bağla,
Q_gruplarına göz at: motorlar (Q_M_), tilt (Q_TILT_), iniş (Q_LAND_), destek (Q_ASSIST_). Sürümler arasında adı değişenleri not et. Örneğin eski rehberlerdekiQ_LAND_FINAL_SPEED, ArduPlane 4.7'deQ_LAND_FINAL_SPDolmuş. - Çıkışları kontrol et. Yerdeyken QSTABILIZE modunda önce arm etmeden, sonra arm ederek her kaldırma motorunun ve tilt servosunun gövdenin beklediği yöne gittiğini doğrula. Servo fonksiyonunu yanlış girdiysen SITL'de bu zararsız biçimde ortaya çıkar.
- QHOVER'da askıda dur. Kalk, birkaç metre yükseklikte kal, in. Gaz ve istikamet sakinleşene kadar tekrarla.
- QLOITER'da askıda dur. Çubukları bırak, uçağın konumunu tutmasını izle. Simülatörün izin veriyorsa rüzgâr ekle.
- Geçiş. Güvenli bir yükseklikte, düzgün bir askıdayken FBWA ya da CRUISE'a geç. Kanatları düz tut, motorlar öne yatarken hava hızının arttığını izle.
- Geri dön. QHOVER ya da QRTL'e geç, yavaşla, dikey in. Sonra uzaktan QRTL dene.
SITL'de insanı takıntıya sokan ayarlar
- Döngü hızı. QuadPlane, ArduPlane'in ana döngüsünü 300 Hz'e çıkarır; arm öncesi kontrol de jiro hızının döngü hızının 1,8 katından yüksek olmasını ister. Fizik hızı (
SIM_RATE_HZ) 400 Hz iken VTOL'umuz arm olmadı, 1200 Hz iken oldu. - Askı gazı.
Q_M_THST_HOVER, askıda motorlara verilen ortalama komut.Q_M_HOVER_LEARNbunu uçuşta öğrenebilir ama başlangıç değeri doğruya yakın olmalı. - Pil voltajı. Askıda çekilen akım yüksektir. Simüle edilen pilin voltajı düşük voltaj ayarının altına inerse askıdayken pil failsafe'i devreye girebilir. Pilin için
Q_M_BAT_VOLT_MAXveMINile pil failsafe değerlerine bak.
Fly Before'da nasıl yaparsın
Fly Before'da üç motorlu bir tilt-rotor VTOL var. Parametre dosyası vektörlü tilt kullanıyor (Q_TILT_TYPE 2) ve uçak ArduPlane 4.7'nin QuadPlane koduyla çalışıyor. Mod anahtarı QHOVER, QLOITER, FBWA, QRTL, QLAND ve CRUISE'a bağlı. Otomatik testlerimizde uçak QHOVER'da kalkar, askıda durur, QLOITER'a geçer, FBWA'ya geçiş yapar, eller serbest uçar, döner ve QRTL ile iner. Bunu hem sakin havada hem hamlelerde yapar.
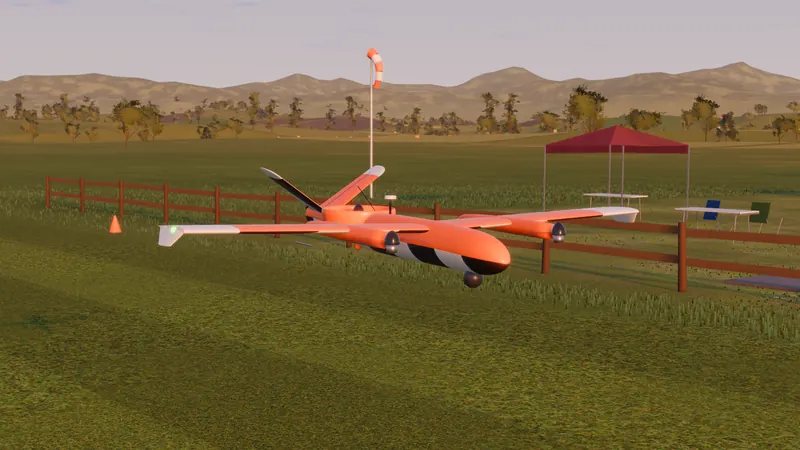
Simülatör sana bunu söylemez: gerçek uçağının eylemsizliğini, motor tepkisini ve titreşimini. Fly Before'daki model eylemsizliği tahmin eder; bu yüzden sıra, modlar ve parametre adları için kullan. Ayarı (Q_AUTOTUNE dahil) gerçek uçakta, ArduPilot'un QuadPlane belgelerini izleyerek yap.
Sorular
QuadPlane SITL'im neden arm olmuyor?
Biz şu sebeple takıldık: QuadPlane ana döngüyü 300 Hz'e çıkarır, arm öncesi kontrol de jiro hızının döngü hızının 1,8 katından yüksek olmasını ister. Simülatörün fizik hızı 400 Hz iken arm olmadı, 1200 Hz iken oldu. Önce yer istasyonundaki arm öncesi uyarısını oku.
İlk VTOL kalkışımda hangi modu kullanmalıyım?
Genelde QHOVER'la başlanır: uçak duruşu ve irtifayı tutar, konumu sen yönetirsin. Askıda rahat etmeye başlayınca, konumu GPS ile de tutan QLOITER'a geç.
Fly Before: RC Flight Simulator, RC uçak ve VTOL uçurmak için yazılmış bir Mac uygulaması (Apple Silicon). Gerçek ArduPilot'u ücretsiz ArduPilot ek paketiyle tek tıkla çalıştırır. Bir kere ödenir; henüz satışta değil.
Kaynaklar
- ArduPilot: QuadPlane support, QuadPlane flight modes, Tilt-rotor planes
- ArduPilot kaynak kodu: tiltrotor.cpp, quadplane.cpp
Değişiklik geçmişi
- : İlk yayın.