Mac'te ArduPilot SITL: kolay yol
Kaynak koddan derlemen gerekir, çünkü ArduPilot'un firmware sunucusunda macOS için hazır SITL dosyası yok. Xcode 26 yüklü güncel bir Mac'te derleme için tek satırlık bir linker düzeltmesi yapıp birkaç dakika beklersin. Derlemekle uğraşmadan yalnızca uçmak ve prova yapmak istiyorsan Fly Before ArduPlane SITL'i ayrı bir ek paketle getirir, tek anahtarla açarsın.
Fly Before, gerçek ArduPilot'u tek tıkla çalıştıran Mac RC uçuş simülatörü. Kumandanı tak, sahaya gitmeden önce her adımı Mac'inde çalış. Fly Before neler yapıyor?
SITL ("software in the loop"), gerçek ArduPilot uçuş kontrol kartı kodunun kartta değil bilgisayarda çalışacak biçimde derlenmiş hâlidir. ArduPilot geliştiricileri testlerini böyle yapar. Uçağı riske atmadan önce bir görevi, bir failsafe'i (sinyal kaybında devreye giren güvenlik davranışı) ya da QuadPlane geçişini denemenin de iyi bir yoludur. Linux'ta bu sıradan bir iştir, Mac'te ise derleme hatalarıyla tanınır. Aşağıda önce 14 Kasım 2026'da bizim yaptığımız elle derlemeyi, sonra kısa yolu anlatıyoruz.
A yolu: kendin derle
Bizim kurulumumuz şuydu: ArduPilot'un Plane-4.7.2 etiketi, Xcode ile gelen Apple clang, Homebrew'dan Python 3.12. Docker kullanmadık.
- Kaynağı indir. ArduPilot deposunu klonla, bir Plane sürüm etiketine geç (biz
Plane-4.7.2'yi aldık) ve alt modülleri çek.--depth 1 --shallow-submodulesile sığ klon yaparsan hem vakit hem disk kazanırsın. - Python ortamı kur. Bir venv aç, içine
empy==3.3.4,pexpect,future,lxml,pymavlinkvenumpykur. Derleme betikleri empy'nin eski 3.3.4 sürümünü ister. - SITL için yapılandır. venv'i PATH'e ekle, sonra
./waf configure --board sitlkomutunu çalıştır. - ArduPlane'i derle.
./waf planekomutunu çalıştır. Apple Silicon Mac'imizde yaklaşık dört dakika sürdü. Çalıştırılabilir dosyabuild/sitl/bin/arduplaneyoluna çıkar. - Bir fizik arka ucuyla başlat: parametre dosyalarını ver, sonra bir yer istasyonu bağla (aşağıda anlattık).
Xcode 26 linker hatası
Xcode 26'nın yeni linker'ı, ArduPilot'un clang 15 ve üstü için eklediği -ld_classic bayrağını artık kabul etmiyor (4.7.2'de ve o günkü master'da böyleydi). Aynı linker, packed bir yapıda pointer not aligned hatası verip duruyor. Bizim çözümümüz Tools/ardupilotwaf/boards.py dosyasında tek satır: -Wl,-dead_strip,-ld_classic yerine -Wl,-dead_strip,-no_fixup_chains yaz. Hata uyarıya düşer, derlenen dosya da çalışır. Depoyu güncellersen düzeltmenin yine gerekip gerekmediğini git diff ile kontrol et.
Başına gelebilecek diğer işler
- Üst süreç kapanınca SITL de kapanır.
arduplane'i sonuna&koyup biten bir betikten başlatırsan SITL ilk karede sessizce çıkar. Açık kalan bir kabuktan (shell) başlat. - GPS ve EKF'yi bekle. Simüle GPS konum bulana ve EKF bir başlangıç noktası alana kadar arm öncesi kontroller geçmez. Bizde başlattıktan sonra yaklaşık 20 saniye sürdü.
- Apple Silicon sorunları. ArduPilot forumunda M serisi Mac'lerle ilgili başlıklar var; biri M4'te "illegal hardware instruction" hatasını anlatıyor. Güncel bir sürümden derle, aynı hatayı alırsan o başlığa bak.
Karşına çıkacak portlar
| Port | Yön | Kullanan |
|---|---|---|
| UDP 9002 | ArduPilot servo çıkışlarını fizik arka ucuna yollar | JSON fizik arka ucu (simülatör) |
| UDP 14550 | ArduPilot, 127.0.0.1'e MAVLink yollar | QGroundControl; varsayılan olarak 14550'yi dinler |
| TCP 5760 | ArduPilot bütün ağ arayüzlerinden bağlantı bekler | Mission Planner, MAVProxy ya da QGroundControl'ün TCP bağlantısı; aynı anda tek istemci |
İkinci bir SITL örneği açarsan bütün portlar 10 artar.
B yolu: tek tıkla
Fly Before aynı ArduPlane 4.7 SITL'i kullanır. Apple Silicon için derlenmiştir ve ayrı, ücretsiz bir ek paket olarak iner. Fizik hesabını simülatör yapar ve ArduPilot'a JSON arayüzünden verir; derleyiciye hiç dokunmazsın.
- ArduPilot ek paketini uygulamanın yanına indir.
- Ayarlar, Bağlantılar bölümünde ArduPilot ile uç anahtarını aç. Uygulama uçağın parametre dosyasıyla ArduPilot'u başlatır; işin bitince de durdurur, uygulama beklenmedik şekilde kapansa bile.
- Gazı kapalı tutup istikamet dümenini üç saniye tam sağa vererek arm et. Sonra altı konumlu bir mod anahtarıyla FBWA, AUTO, RTL veya LOITER modunda uç.
- QGroundControl'ü UDP 14550 ya da TCP 5760 ile bağla.
FBWA, RTL, otomatik kalkış ve iniş, AUTO görevleri, kumanda, pil ve sanal çit (geofence) failsafe'leri ile QuadPlane geçişi, ArduPlane 4.7.2 SITL'e karşı yaptığımız otomatik testlerden geçiyor. 43 uçağın hepsi bu SITL ile uçuyor.
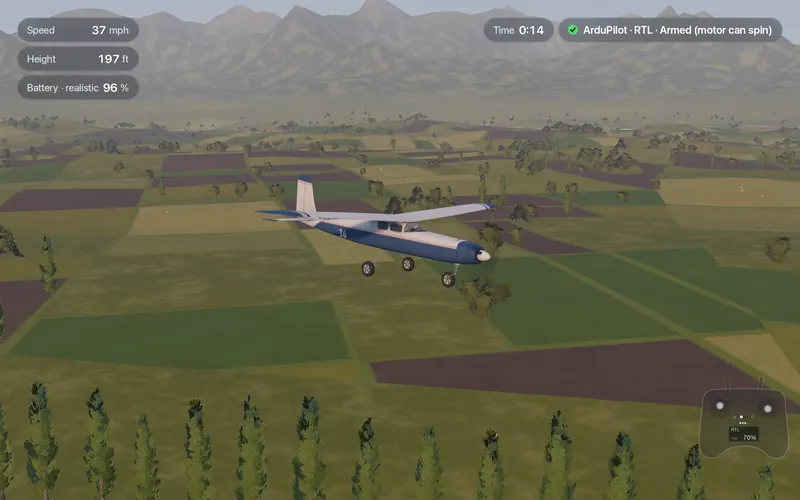
Sınırlar: ek paket yalnızca Apple Silicon'da çalışır. Uçuş modeli eylemsizliği tahmin eder; o yüzden hangi simülatörde ayarlanmış olursa olsun PID kazançlarını olduğu gibi uçağına aktarma. Fly Before, ArduPilot projesiyle bağlantılı değildir ve proje tarafından onaylanmamıştır.
Sorular
Mac için hazır ArduPilot SITL dosyası var mı?
Baktığımızda yoktu. ArduPilot'un firmware sunucusunda Windows (Mission Planner için) ve Linux SITL derlemeleri var, macOS yok. Mac'te ya kaynaktan derlersin ya da SITL'i hazır getiren bir uygulama kullanırsın.
Apple Silicon Mac'te ArduPlane SITL kaç dakikada derlenir?
Bizde --board sitl ile yapılandırdıktan sonra ./waf plane yaklaşık dört dakika sürdü.
SITL uçağı tek başına uçurur mu?
Hayır. SITL otopilot yazılımının kendisidir, uçabilmesi için bir fizik modeli gerekir. Bu model ArduPilot'un yerleşik basit modelleri olabilir ya da JSON gibi arka uçlarla bağlanan harici bir simülatör.
Fly Before: RC Flight Simulator, RC uçak ve VTOL uçurmak için yazılmış bir Mac uygulaması (Apple Silicon). Gerçek ArduPilot'u ücretsiz ArduPilot ek paketiyle tek tıkla çalıştırır. Bir kere ödenir; henüz satışta değil.
Kaynaklar
- Firmware sunucusundaki ArduPilot SITL derlemeleri: Tools/MissionPlanner/sitl, Plane/stable
- ArduPilot: SITL simulator, Setting up the build environment on macOS
- Forum: Bad instruction on SITL on macOS M4, SITL error on macOS Monterey
- ArduPilot kaynak kodu: Plane-4.7.2 etiketi
Değişiklik geçmişi
- : İlk yayın.